Aucune technique de détection ne permet à elle seule de localiser avec certitude tous les types de réseaux enterrés. Le choix de la méthode dépend notamment :
- du matériau du réseau ;
- de son diamètre ;
- de sa profondeur ;
- de son accessibilité ;
- de son état ;
- de la présence éventuelle d'un fluide ;
- de la nature du terrain ;
- de l'environnement électromagnétique ;
- de la présence d'autres réseaux à proximité ;
- des conditions d'utilisation du matériel.
Chaque technique possède ses propres domaines d'application et ses limites.
La combinaison de plusieurs techniques permet de confirmer ou d'affiner la localisation et de limiter les risques d'erreur. Une seule méthode peut en effet conduire à une mauvaise interprétation ou au non-repérage d'un ouvrage. La mise en œuvre de ces techniques nécessite des opérateurs formés et connaissant leurs limites d'utilisation.
Focus sur quatre techniques non intrusives, c'est-à-dire sans intervention dans le sol pour accéder à la conduite :
- méthode acoustique ;
- méthode électromagnétique active et passive ;
- détection par sonde ;
- géoradar.
La méthode acoustique
Un générateur émet un signal acoustique qui provoque des vibrations perceptibles par un récepteur (accéléromètre) qui les détecte à la surface du sol. Le suivi des points de réception maximale détermine le tracé de la canalisation.
Deux méthodes d’injection du signal existent :
- ou bien dans le fluide de la canalisation à localiser,
- ou bien sur la canalisation.
Le premier cas nécessite l’accès au fluide, par un coffret client par exemple. Ceci impose le plus souvent la présence d’un représentant du gestionnaire du réseau et l’interruption du service au client. Ce matériel peut également se raccorder sur la prise « pression » dans le coffret, ce qui évite l’interruption de la fourniture gaz, mais minimise la distance de localisation. La pression dans la conduite améliore la propagation du signal.
Dans le second cas, le générateur de signal est fixé directement sur la surface externe de la conduite à l’aide d’une bride. L’intérêt est l’absence de coupure du réseau.
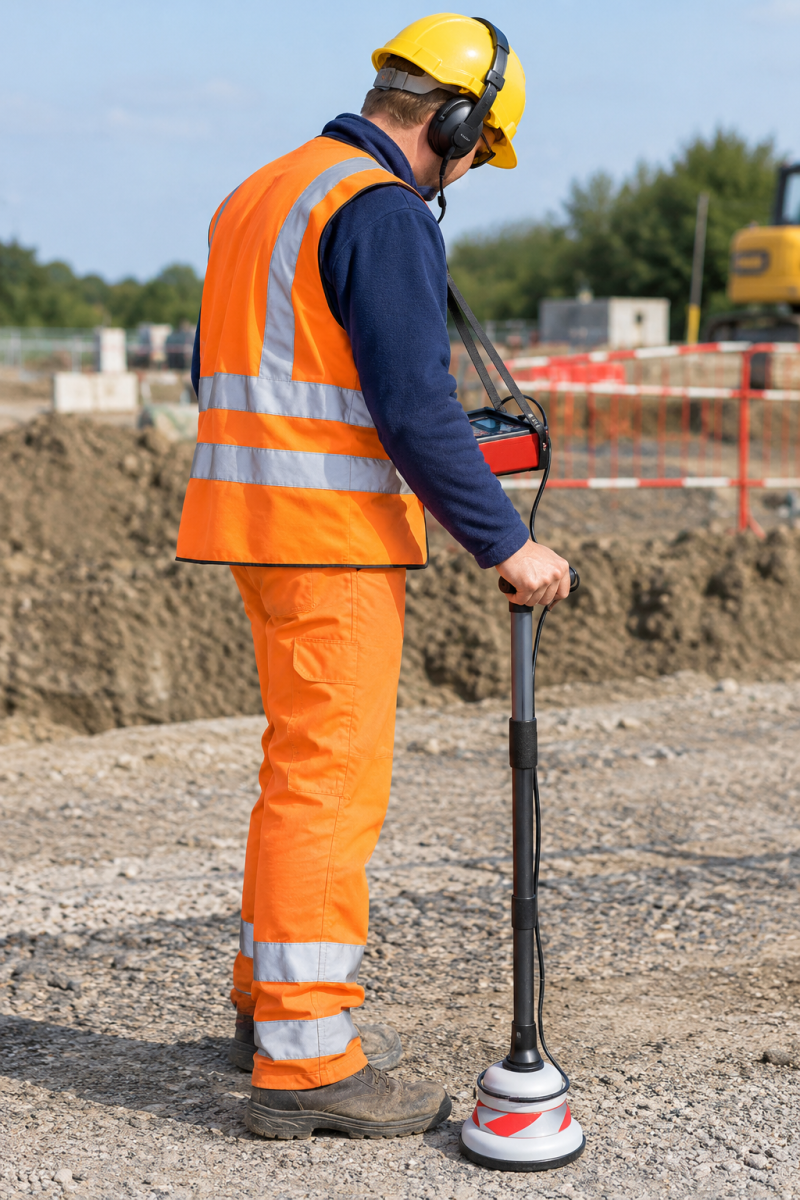 Détection acoustique - Image générée par IA
La méthode électromagnétique
La détection par méthode électromagnétique regroupe de nombreuses techniques qui reposent sur le principe de l’induction : tout champ électromagnétique (champ primaire) se diffusant dans un milieu génère un courant induit (courant de Foucault), qui génère à son tour un champ électromagnétique (champ secondaire). Les courants et champs induits sont d’autant plus forts que le milieu est conducteur. La profondeur de pénétration du milieu est fonction de la fréquence des champs et de sa résistivité.
On distingue deux types de détection par méthode électromagnétique : la détection active et la détection passive.
Détection active
Méthode électromagnétique active : via une bobine, on génère un champ électromagnétique qui se propage dans la canalisation ou dans le câble, et on mesure les variations de ce champ en surface. Il existe deux modes de détection active.
Le premier est le mode induction, sans contact avec l’ouvrage : on utilise un générateur de champs électromagnétiques en surface, et on mesure les champs induits par toutes les masses métalliques à proximité.
La détection par méthode d’induction pulsée : les détecteurs de masse métallique sont conçus pour la recherche de bouches à clé, de plaques d’égout et autres masses métalliques de toute composition. Ils constituent le premier niveau de la détection et se caractérisent par leur simplicité d’utilisation. Ils peuvent détecter tous les types de métaux ferreux ou non ferreux, jusqu’à une profondeur de 70 cm pour les boucles à clé par exemple.
Ces détecteurs constituent la panoplie de base de tout opérateur intervenant sur des réseaux enterrés.
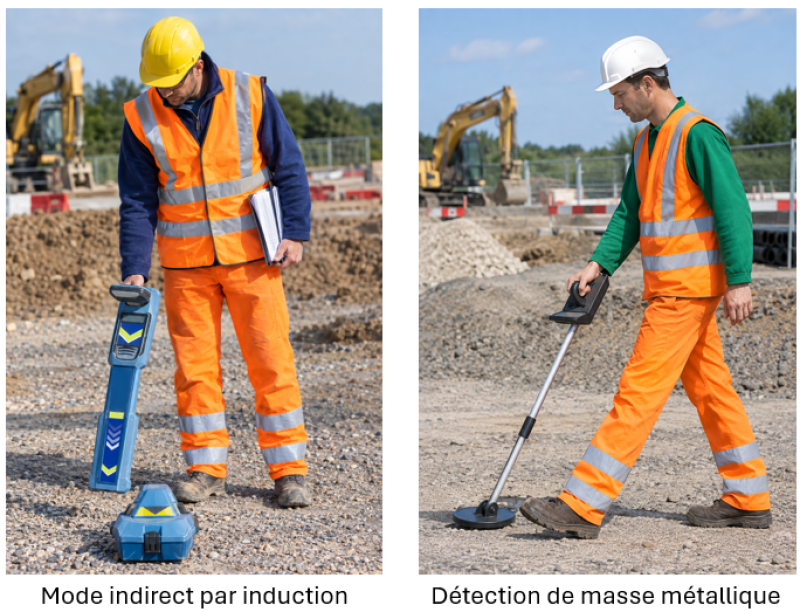 Images générées par IA
Le second, appelé mode « actif », consiste à positionner une pince autour de l’ouvrage. Le détecteur en mode induction ne requiert qu’une seule bobine. Une puissante impulsion de courant est envoyée dans la bobine. Chaque impulsion génère un bref champ magnétique. Quand l’impulsion prend fin, la polarité du champ s’inverse et s’écroule soudainement, ce qui provoque un pic de courant, l’impulsion de retour. Celui-ci dure quelques micro-secondes et provoque un autre courant à travers la bobine. Le processus se répète. Si le détecteur est au-dessus d’un objet métallique, l’impulsion crée un champ magnétique opposé dans l’objet. Quand l’impulsion s’arrête, le champ magnétique de l’objet augmente la durée de l’impulsion de retour. Un circuit test permet de contrôler la durée de cette dernière. En la comparant avec la longueur de départ, le circuit détermine si un autre champ magnétique a rallongé le temps de décroissance de l’impulsion de retour.
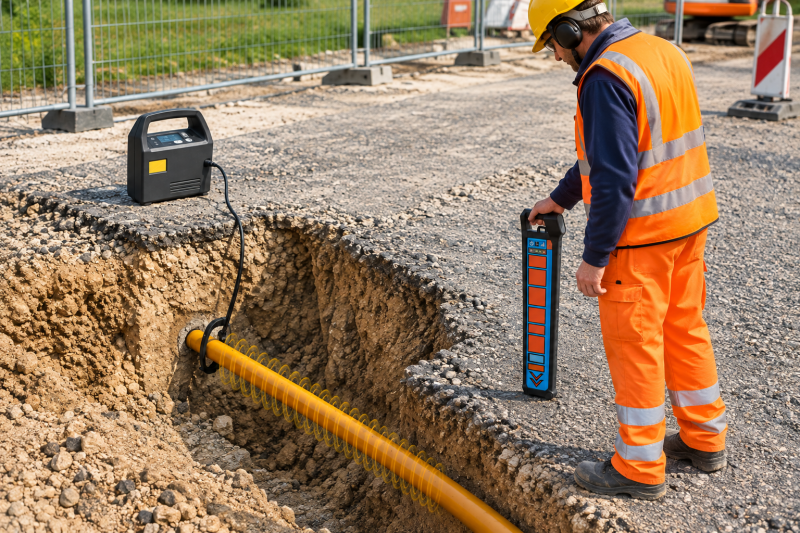 Détection active - Image générée par IA
Elle permet de mesurer un champ électromagnétique émis par un câble sous tension. Le principe est identique à celui de la détection active, mais l’équipement détecte la fréquence du réseau électrique (50 Hz) et non pas une fréquence spécifique appliquée via un générateur.
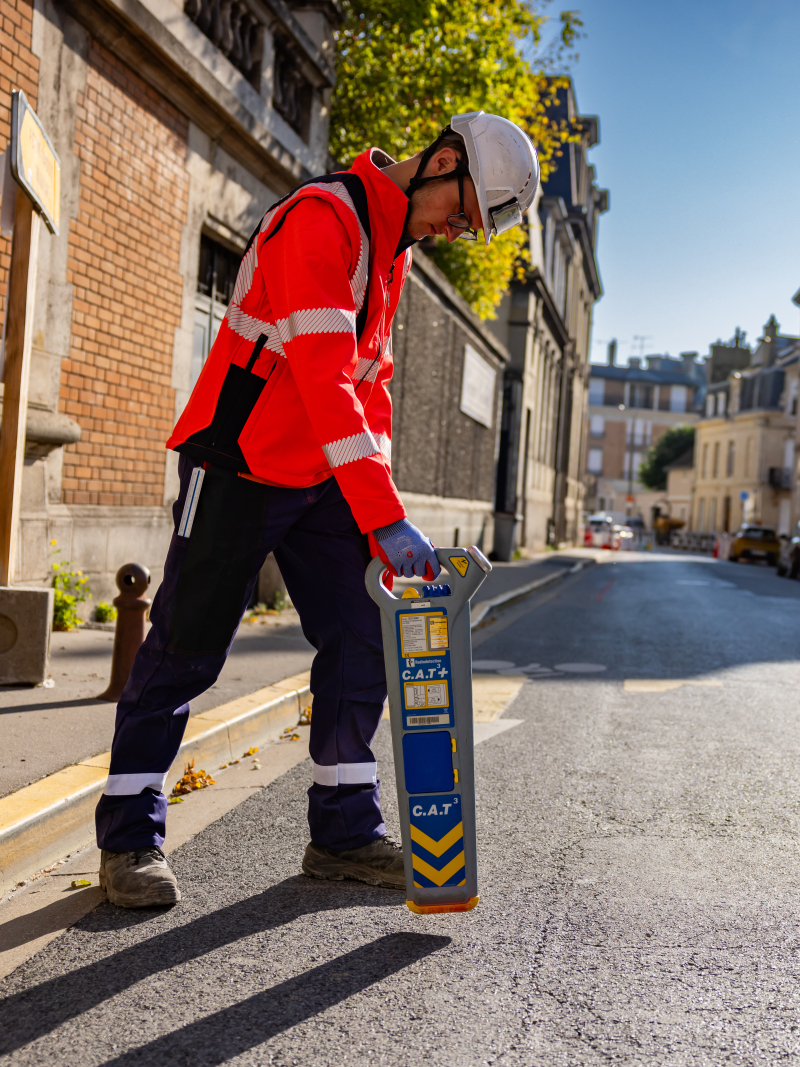 Détection passive
Détection par sonde
La détection par sonde, raccordée à un générateur, est introduite dans la canalisation pour émettre un signal électromagnétique qui est suivi en surface par un récepteur.
La sonde est raccordée à un générateur ou est autonome, alimentée par piles. Elle est fixée à l’extrémité d’un jonc flexible de différents diamètres et de différentes longueurs, puis introduite dans la canalisation. Elle émet un signal électromagnétique. Un récepteur en surface permet de suivre le signal. Elle nécessite l’accès à l’intérieur de la canalisation ; y pénétrer suppose donc un sas ou un organe adapté d’introduction. La conduite peut être sous ou hors pression. La distance de localisation est limitée par le système de poussée de la sonde. La présence d’un fourreau ou d’autres obstacles, au-dessus ou près de la canalisation, influe peu sur le signal.
Cette technique est plutôt utilisée par les gestionnaires de réseau eux-mêmes (elle est obligatoirement mise en œuvre par l’exploitant pour les réseaux d’eau potable à cause des risques sanitaires).
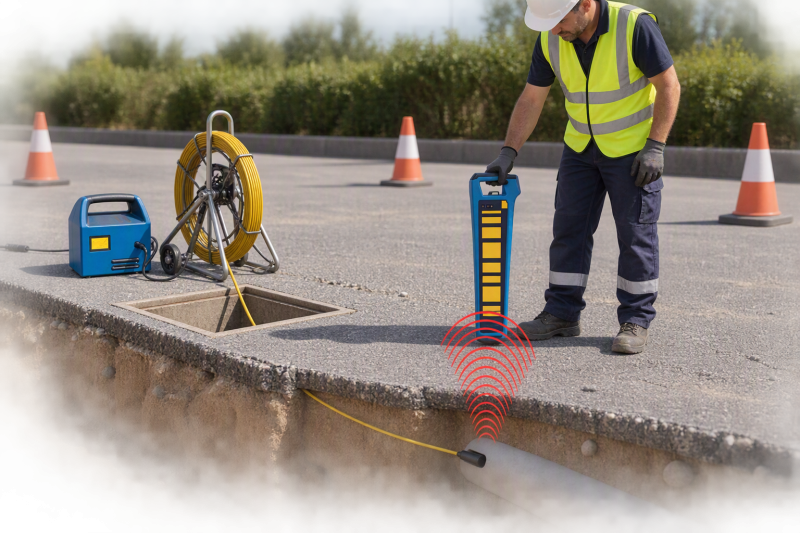 Détection par sonde - Image générée par IA
Détection par géoradar
Avec la détection par radar géologique, le radar a la faculté de repérer en sous-sol des points durs par retour d’ondes. Cette technique utilisée depuis plus de 70 ans en géophysique, en particulier pour la reconnaissance de cavités souterraines, s’appuie sur une technologie d’antenne adaptée à la détection de réseaux, qui renvoie en temps réel une image graphique du sous-sol. Cette technologie GPR (Ground Penetrating Radar) a révolutionné la détection des réseaux par sa simplicité d’utilisation et son efficacité. L’appareil émet dans le sol des impulsions électromagnétiques brèves qui sont réfléchies sur les interfaces entre milieux de constantes diélectriques différents. Les échos sont enregistrés et visualisés sur des coupes « abscisses/temps de réponse » de l’onde réfléchie.
L’avantage de cette méthode est la détection depuis la surface de tout type de canalisations, sous réserve qu’elles aient un diamètre suffisant. En revanche, l’utilisation seule du géoradar ne permet pas un repérage exhaustif.
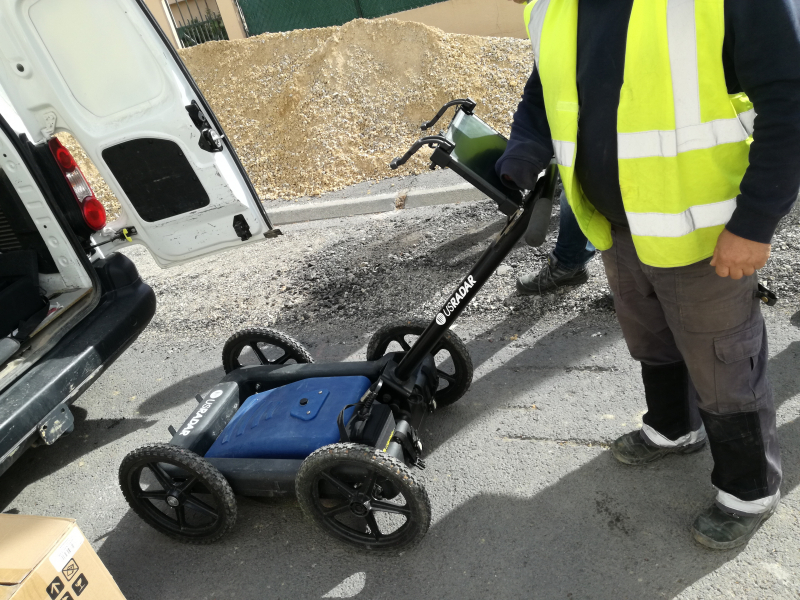 Détecter les réseaux enterrés avec un géoradar
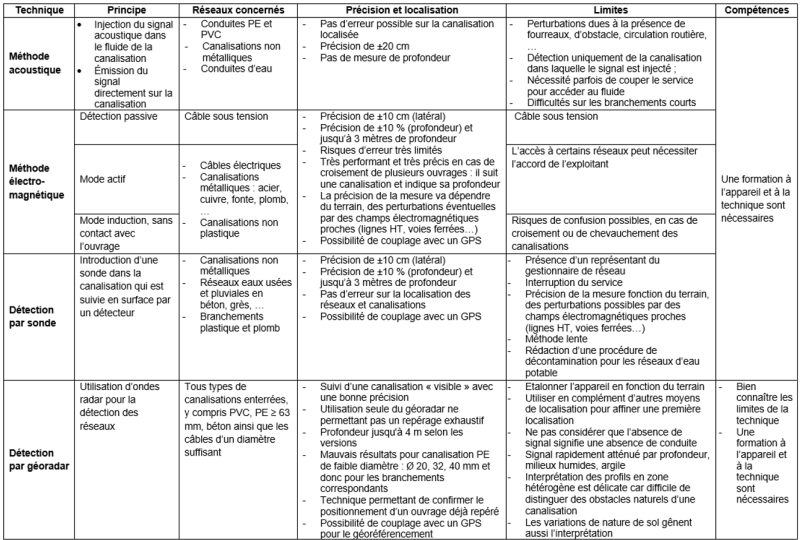
Comparaison entre les différentes techniques
Tous ces matériels doivent être vérifiés selon les préconisations du fabricant figurant dans la notice d’utilisation.
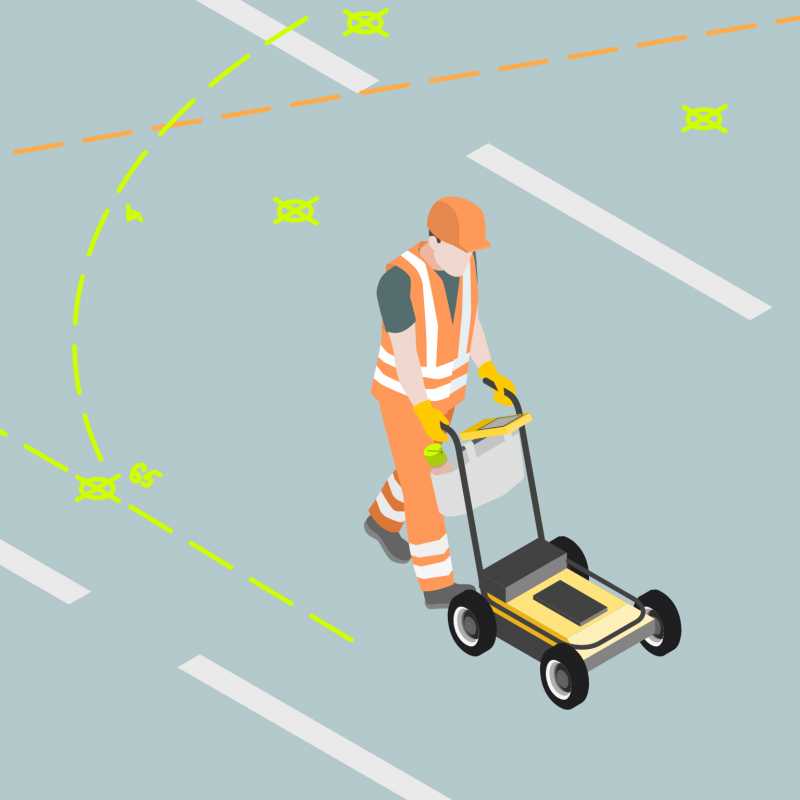

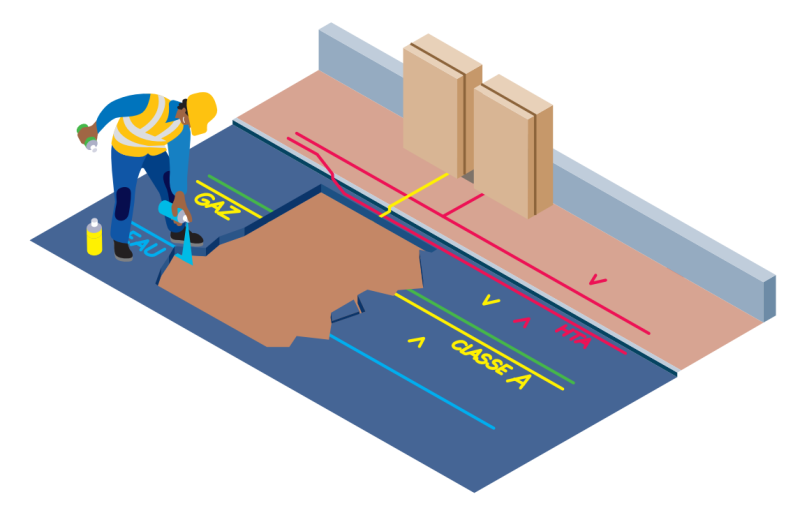 Réalisation de marquage-piquetage
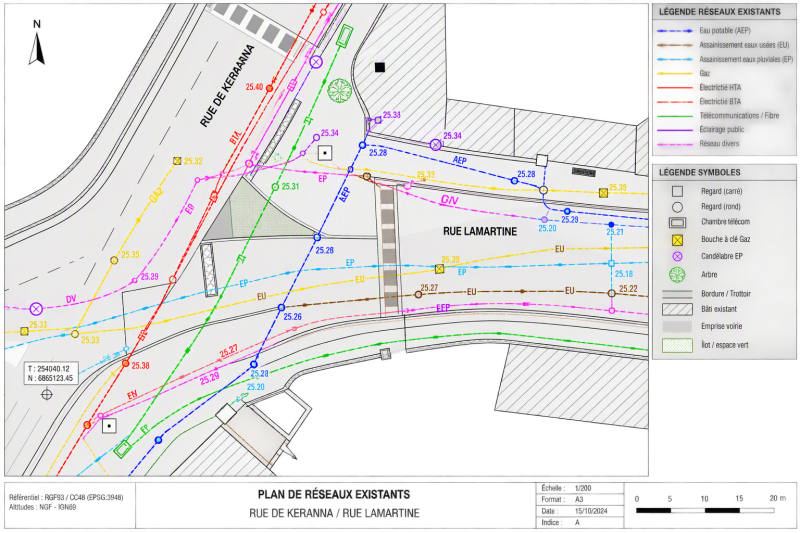 Plan géoréférencé - Image générée par IA